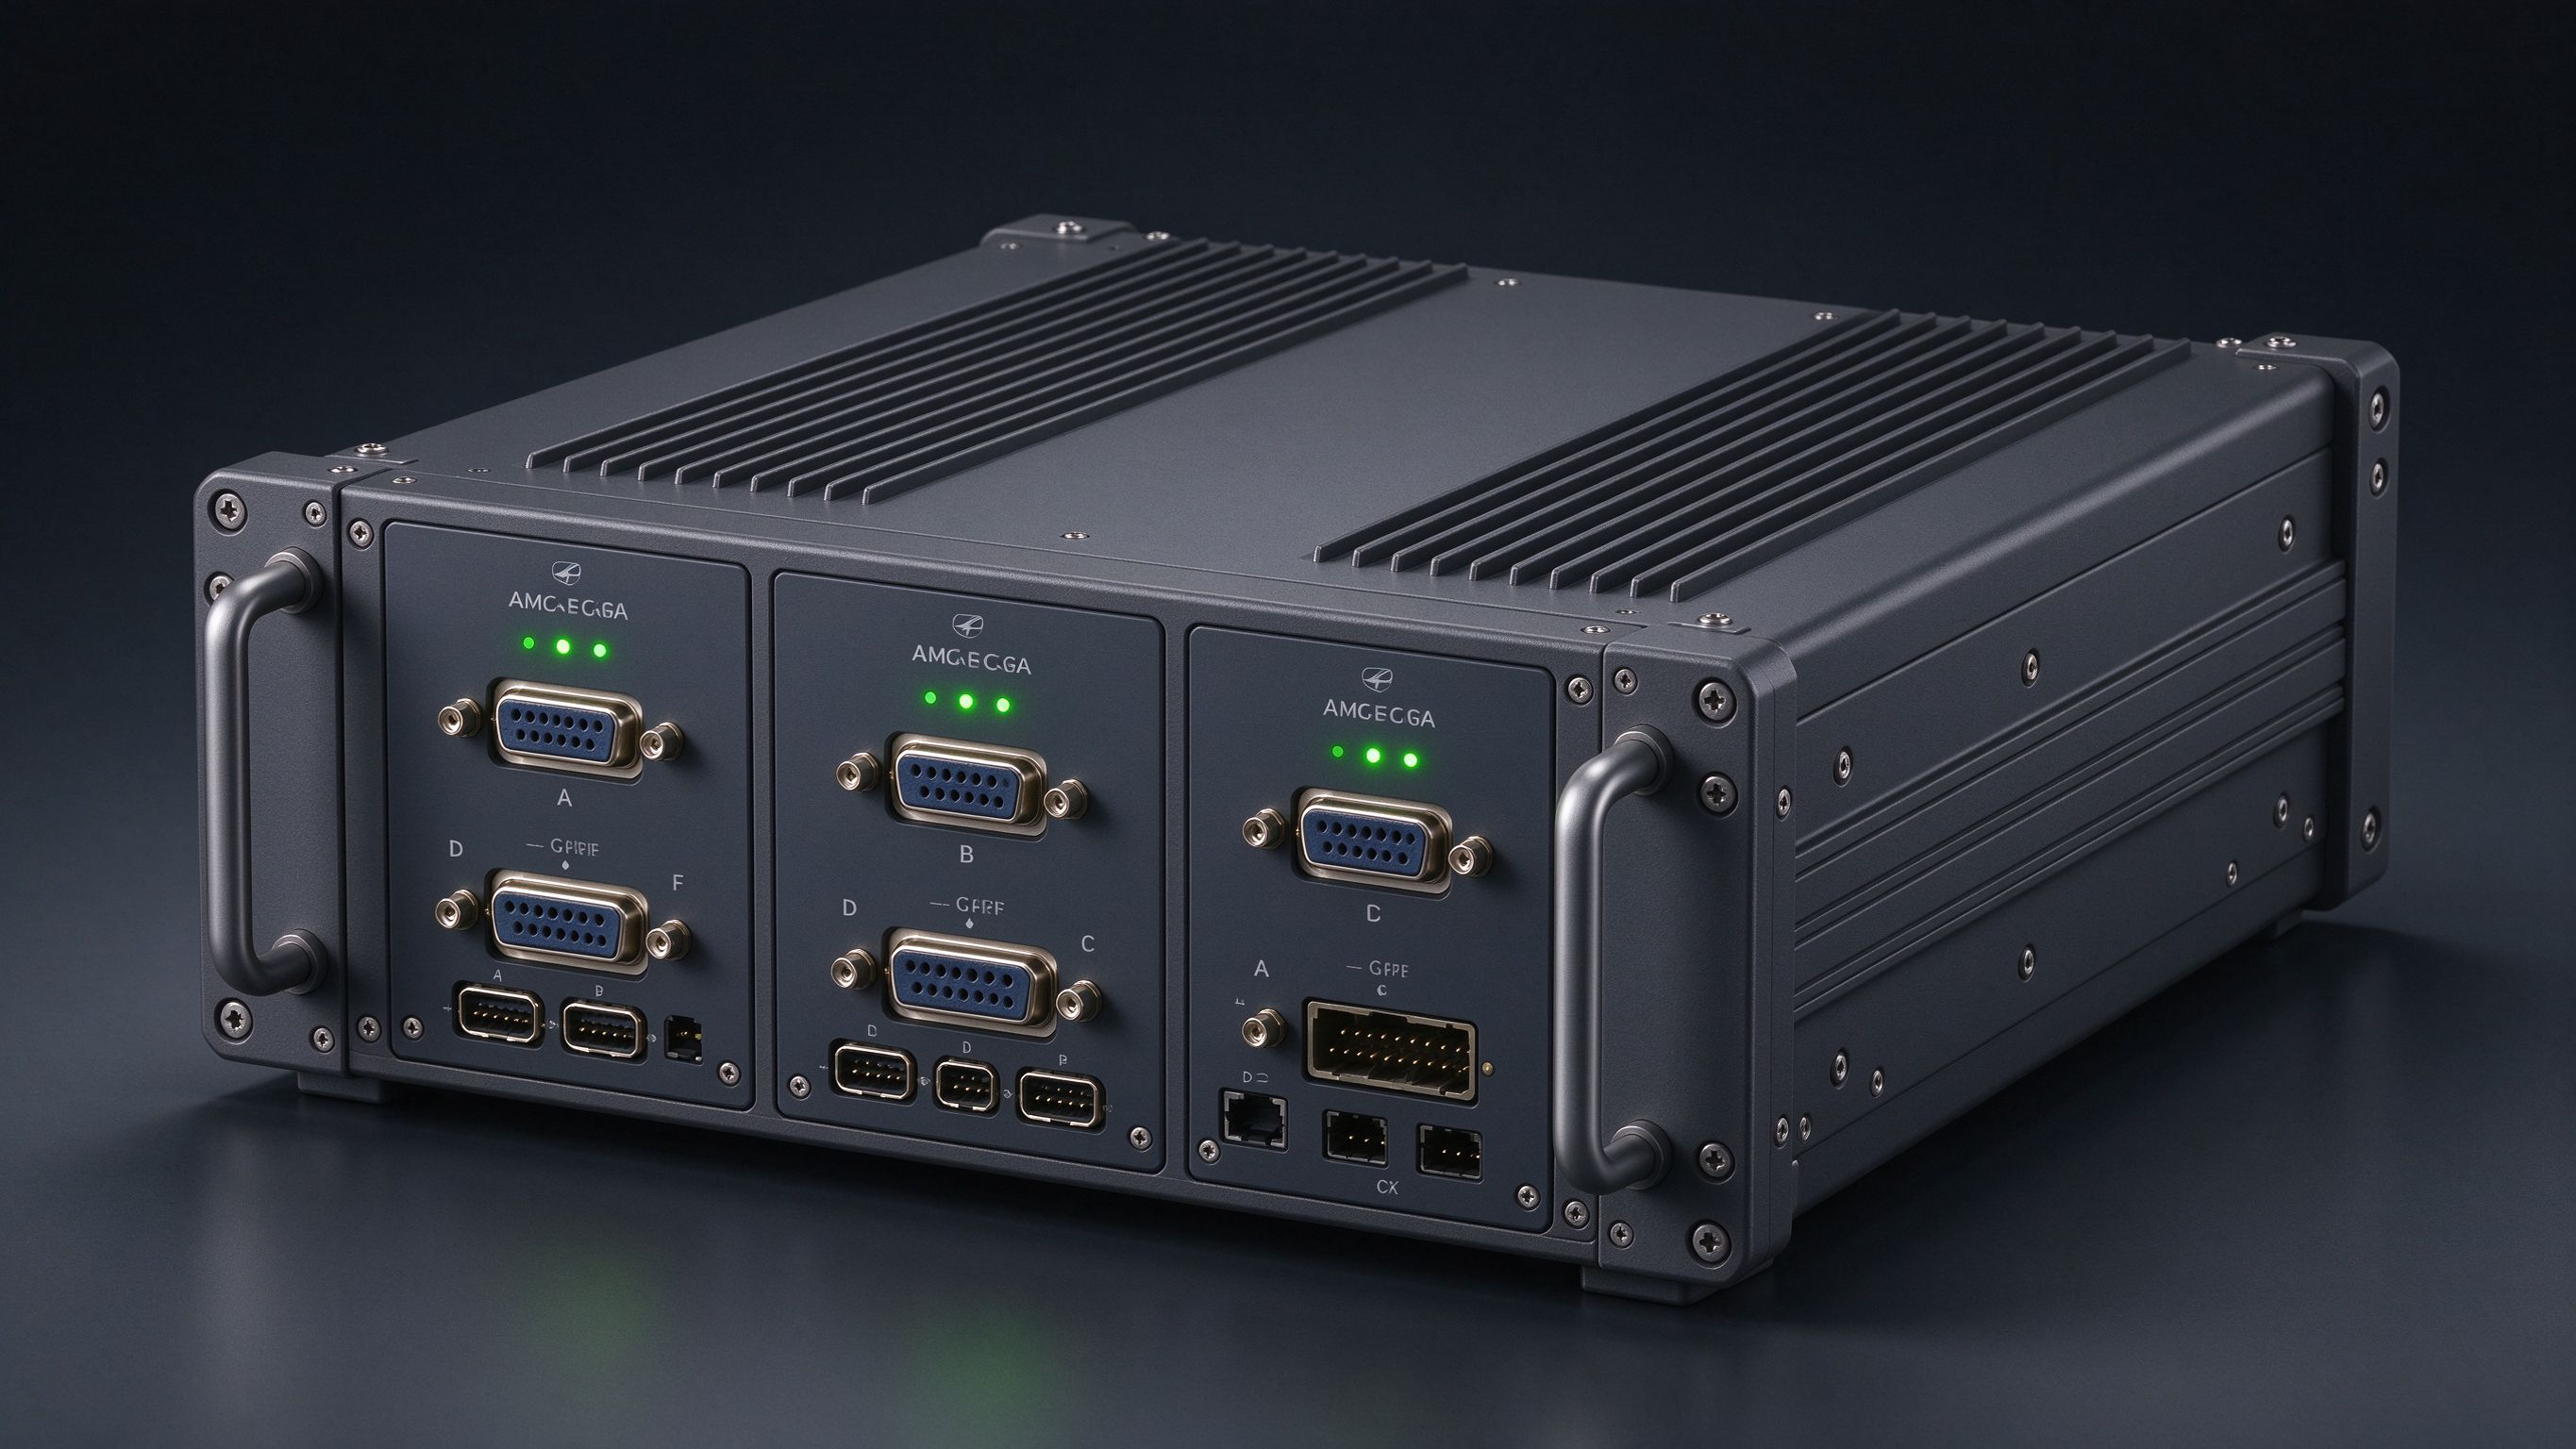
整机外观
三组独立通道面板,每组三路绿色状态指示灯,航空总线接口
三冗余光纤IMU架构 + 实时故障切换 + 多传感器组合导航 + 全权限舵机控制, 从传感器选型到控制律代码全链路自研,随 AI-101 随机取证,满足 DAL 安全等级。
三路独立计算通道物理隔离,铝合金加固机箱,航空级接口,满足机载振动与温度环境要求。
三组独立通道面板,每组三路绿色状态指示灯,航空总线接口
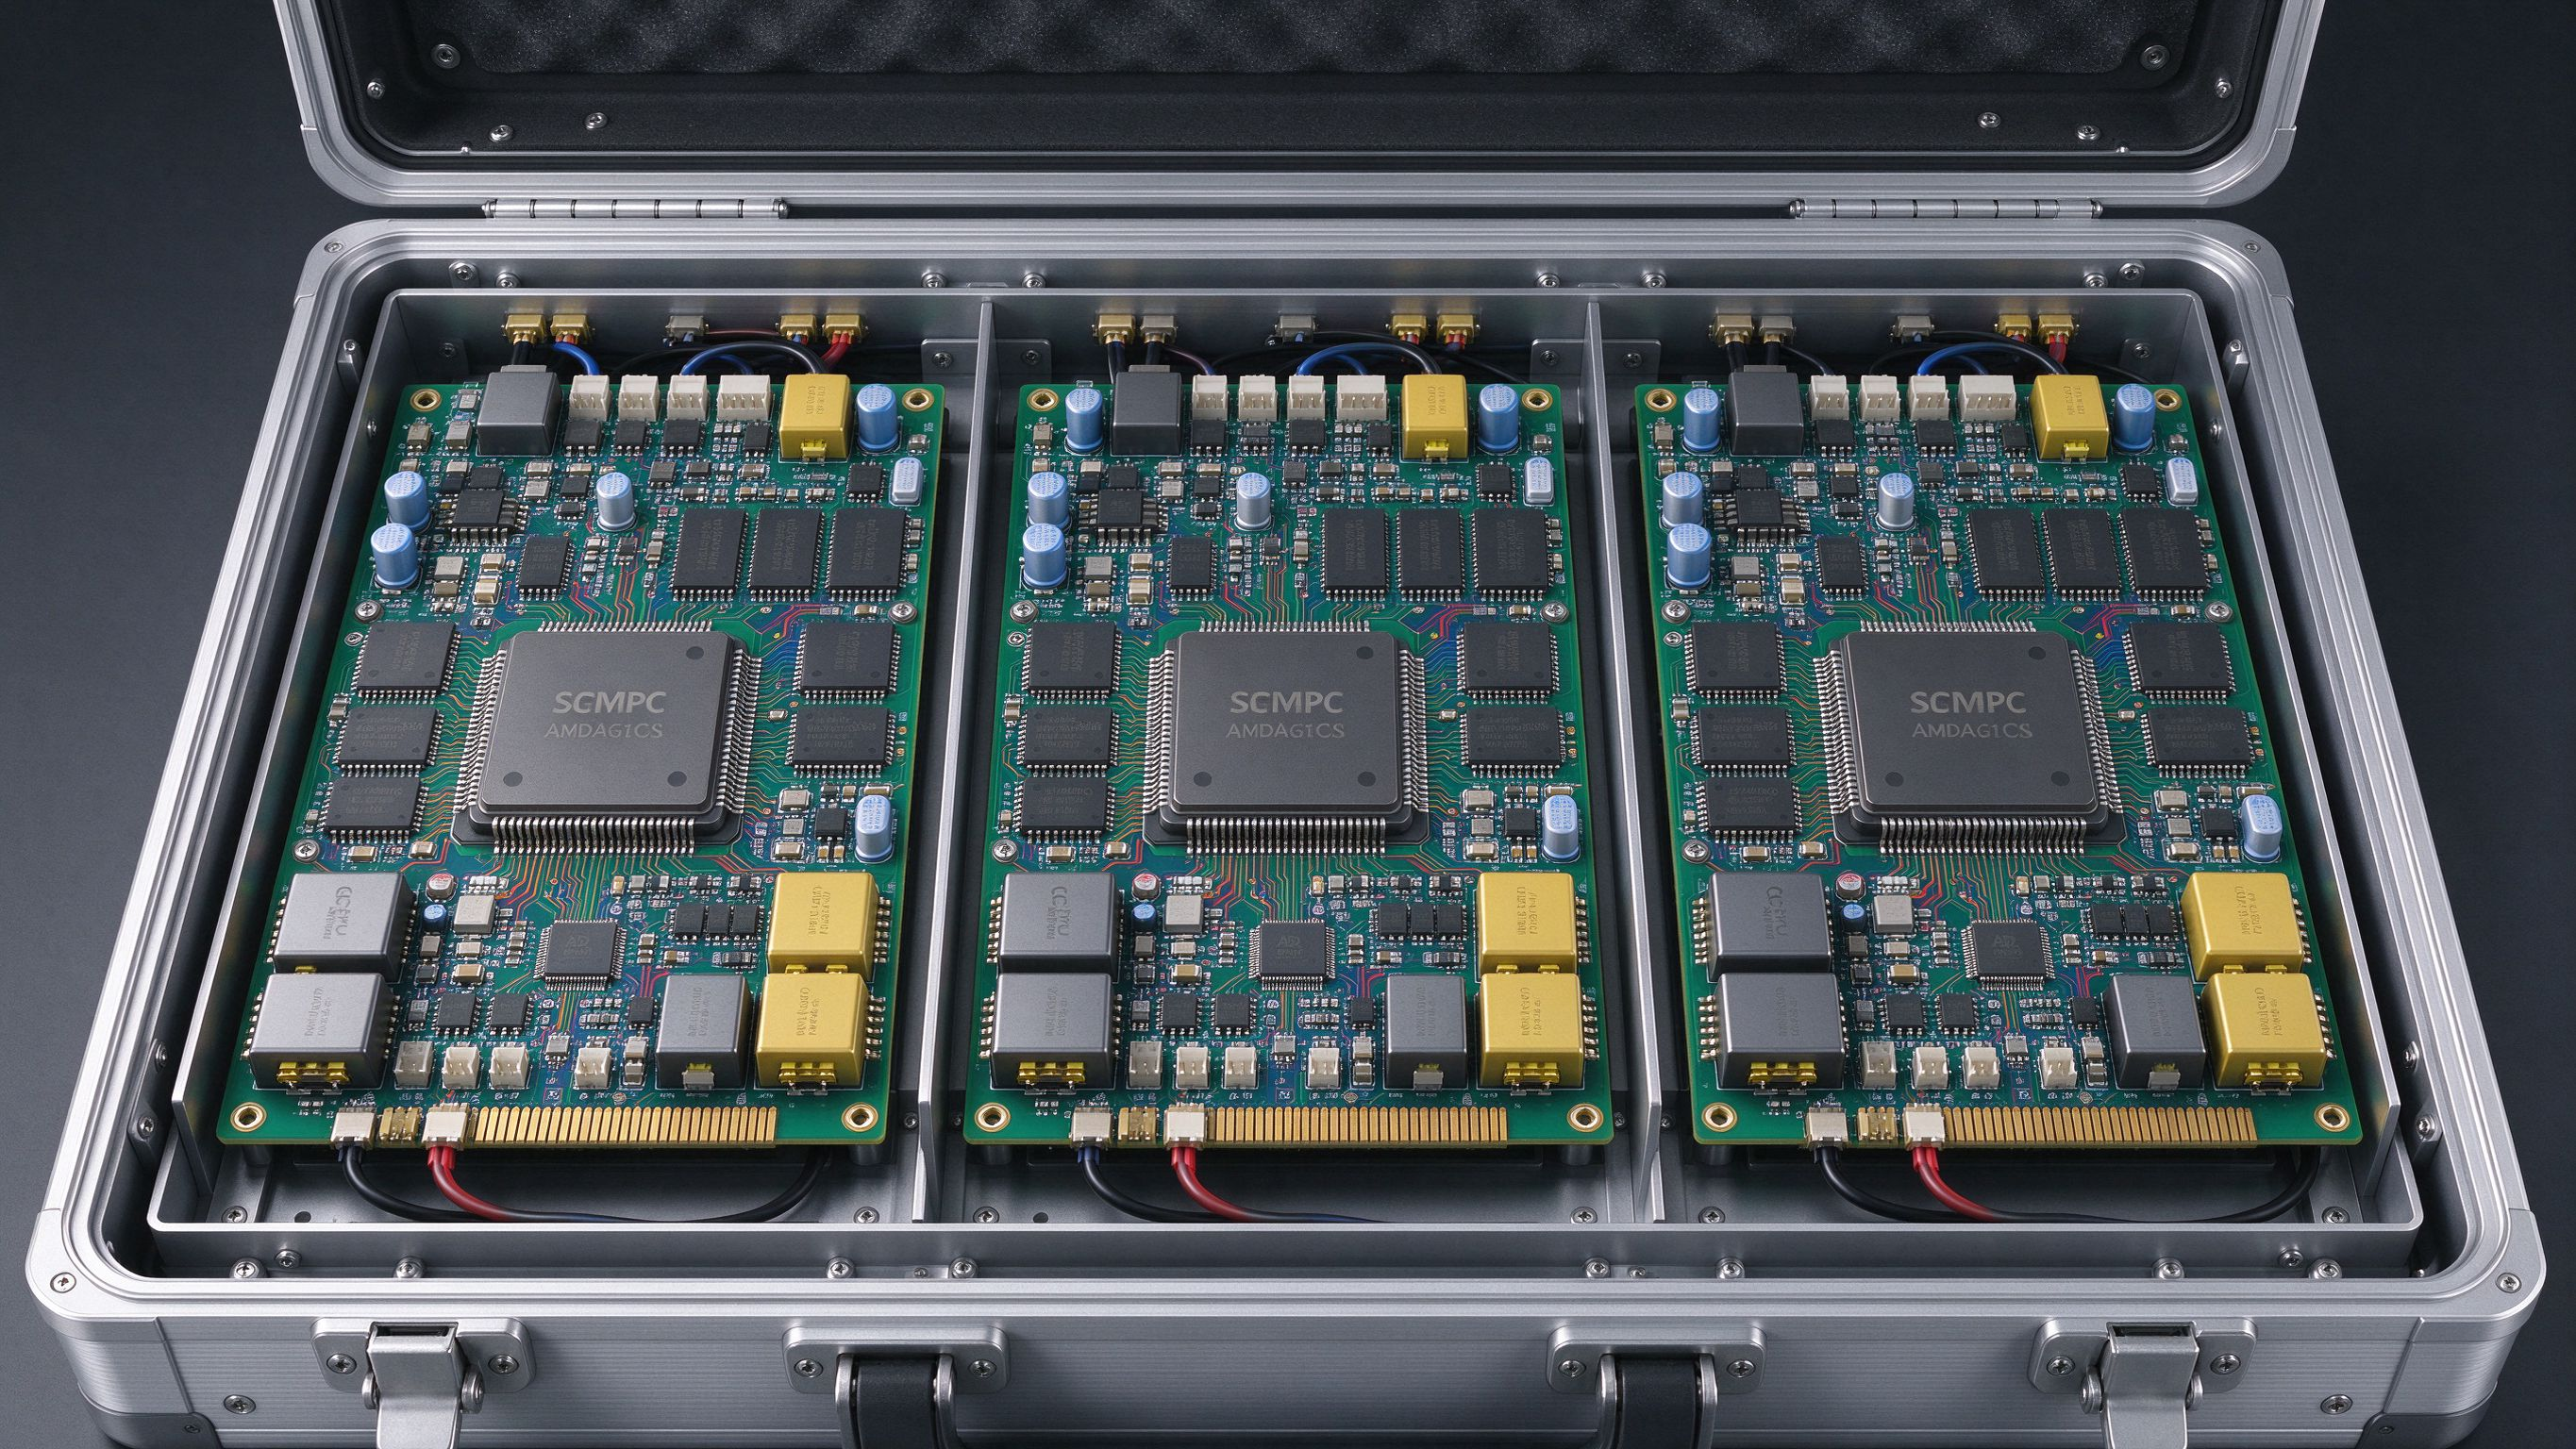
三块完全相同的独立CPU板卡平行排列,金属隔板物理隔离
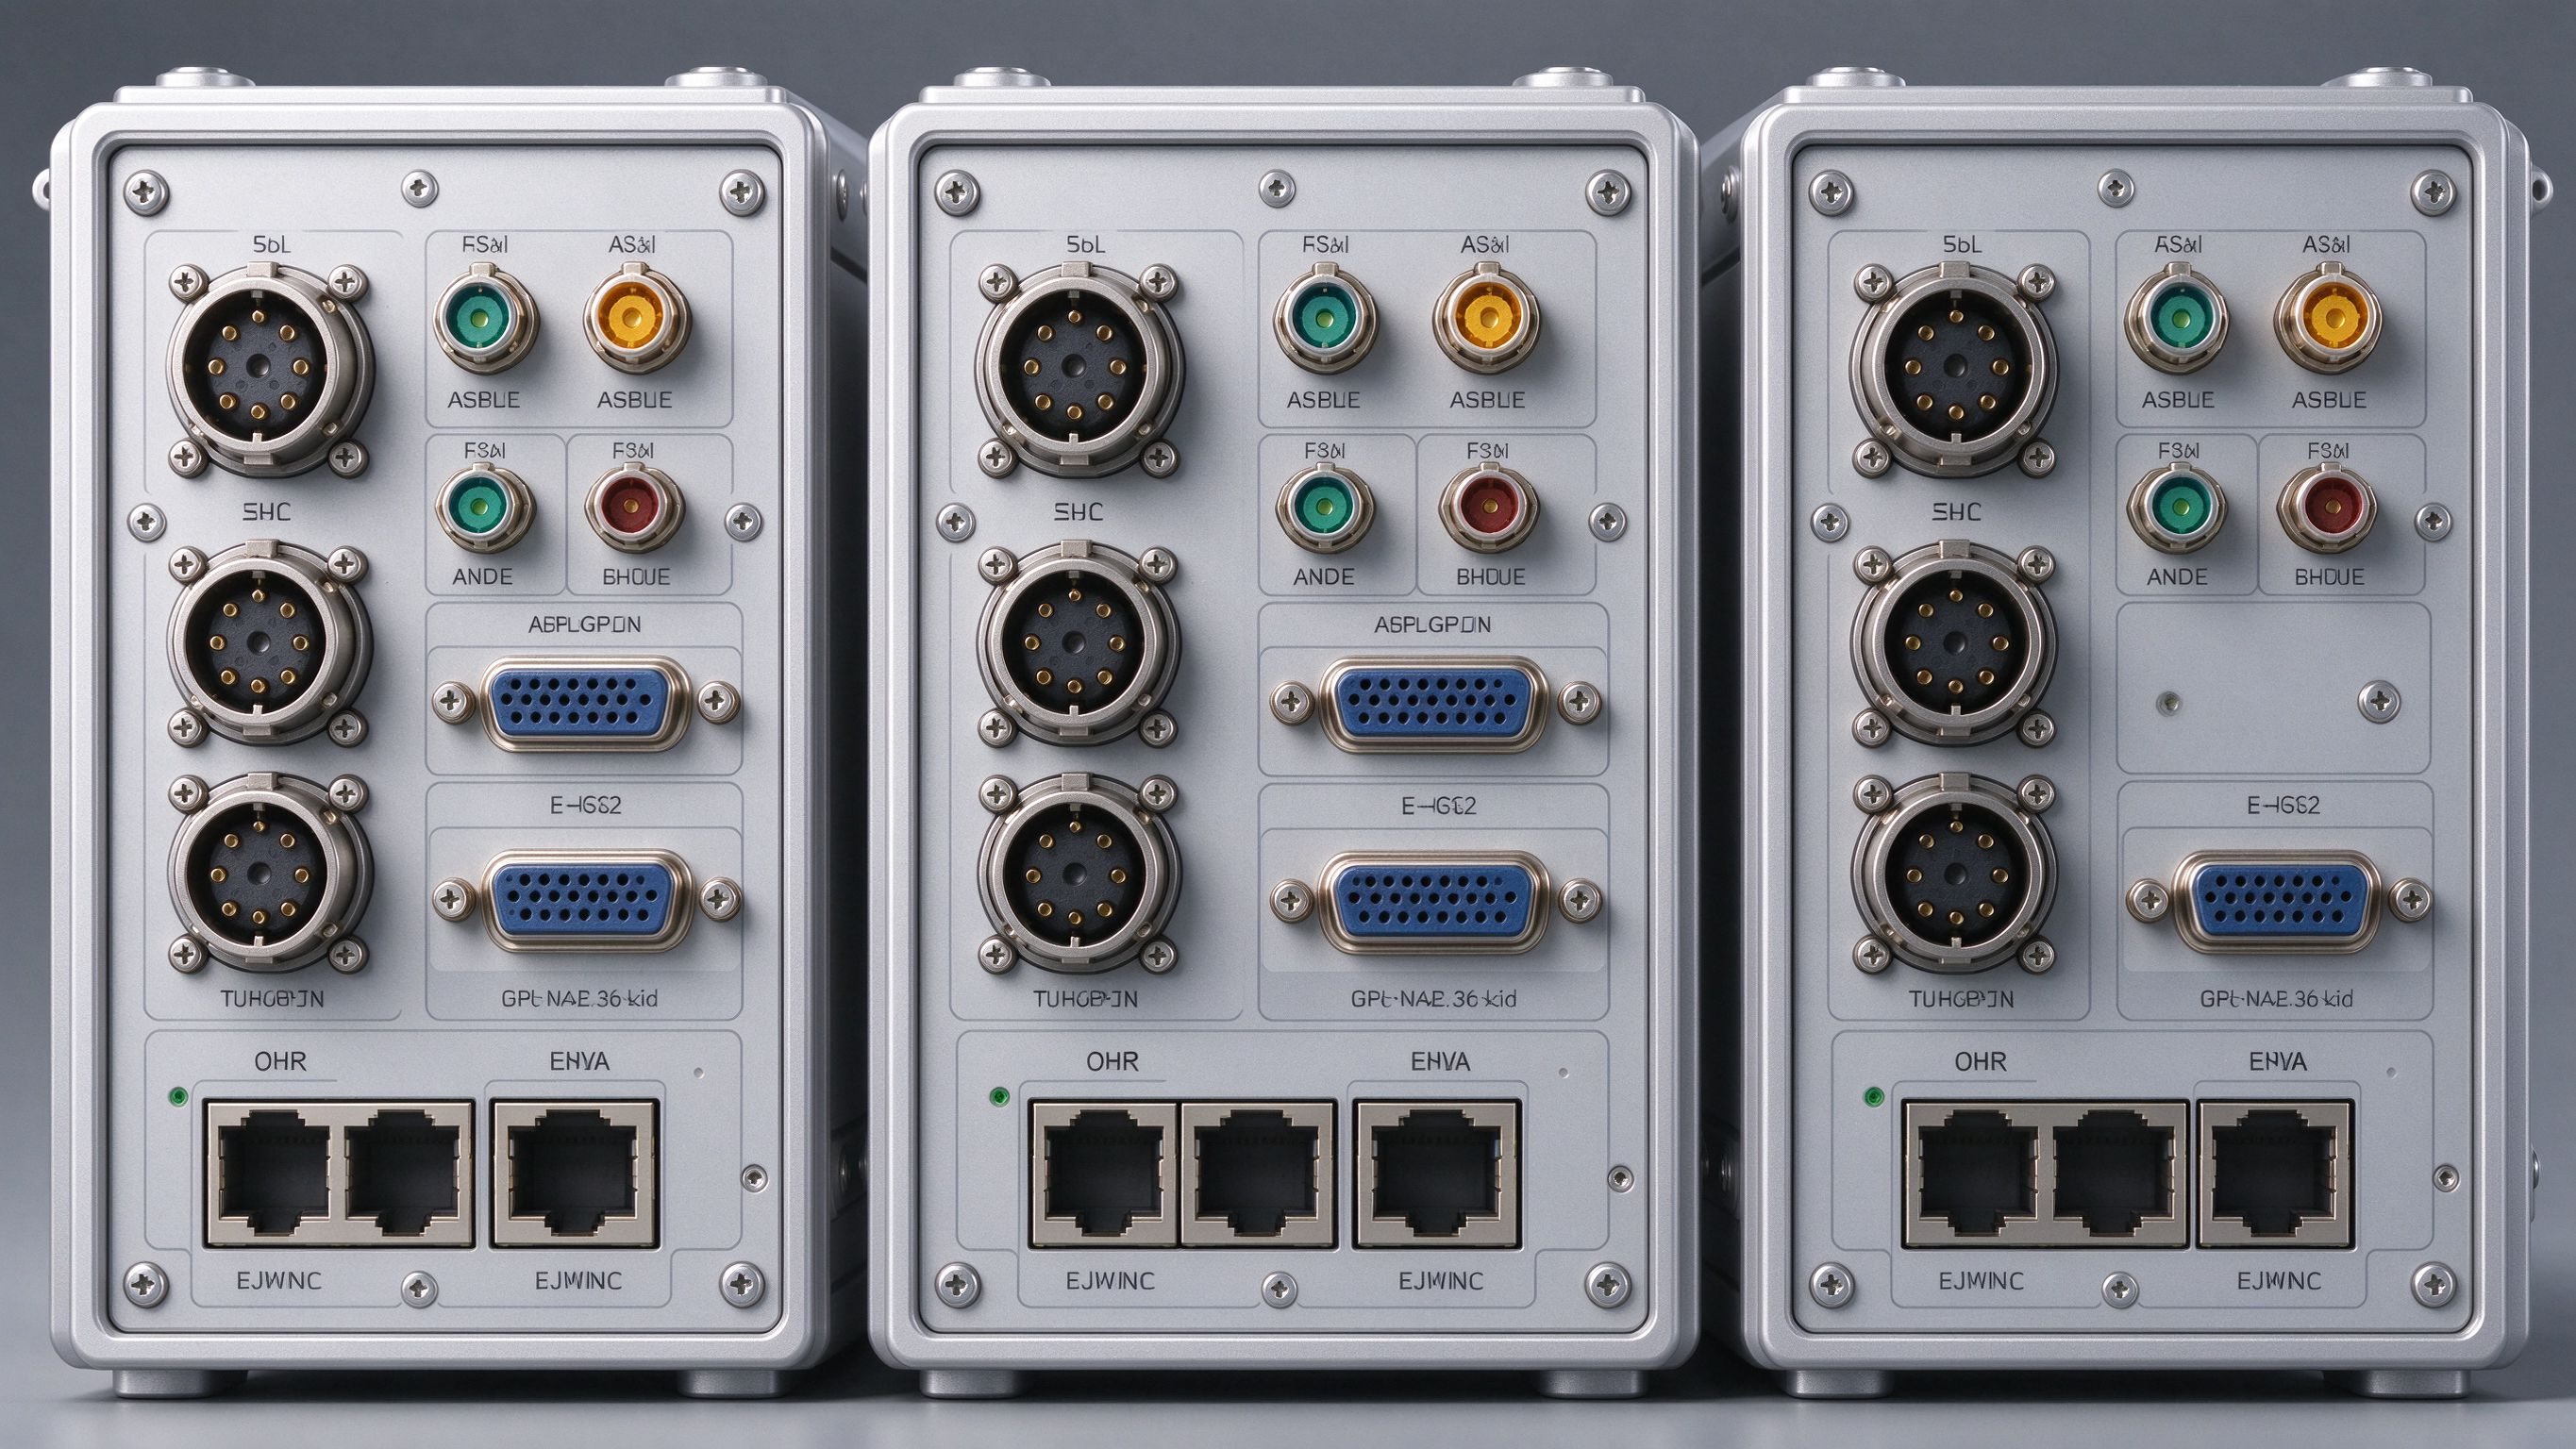
圆形航插、航空连接器、以太网口,三路通道独立对外接口
三路独立光纤IMU物理隔离、独立供电、独立时钟,导航级精度,任一路故障不影响系统继续运行。
Honeywell导航级光纤陀螺IMU,陀螺零偏稳定性0.01°/h,作为主姿态参考源。
KVH战术级光纤IMU,200Hz采样,全温段零偏稳定性0.1°/h,冗余通道。
国产光纤陀螺备份通道,供应链自主可控,覆盖两路同时故障极端场景。
状态机监测每路 IMU 的健康度,检测到故障后 <10ms 内完成切换,控制律无扰动过渡。
INS/GNSS/气压/磁强计多源融合,扩展卡尔曼滤波(EKF)输出高精度位置与姿态。
光纤陀螺角速度/加速度高频积分,导航级精度,短时位置推算漂移极小。
GPS/北斗双系统,卫星位置修正惯导漂移。
垂直通道高度/垂直速度,辅助 GNSS 失锁场景。
航向参考,修正磁偏角与硬磁/软磁干扰。
扩展卡尔曼滤波输出最终导航解。
副翼 / 升降舵 / 方向舵三轴全权限电传控制,舵机位置闭环反馈至飞控。
| 舵面 | 功能 | 驱动方式 | 反馈 |
|---|---|---|---|
| 副翼 Aileron | 滚转控制 | 电动舵机 + PWM 指令 | 位置闭环反馈 <5ms |
| 升降舵 Elevator | 俯仰控制 | 电动舵机 + PWM 指令 | 位置闭环反馈 <5ms |
| 方向舵 Rudder | 偏航控制 / 转弯协调 | 电动舵机 + PWM 指令 | 位置闭环反馈 <5ms |
| 襟翼 Flap | 起降增升 / 短距起降 | 独立舵机,分档控制 | 位置开关量反馈 |
从芯片选型、硬件设计、嵌入式代码到控制律算法,全链路自主可控。
飞控固件、EKF 导航解算、控制律、故障检测状态机全部自研,无第三方黑盒 SDK。
MIL → SIL → PIL → HIL 全链路仿真验证,最终部署至FPGA硬件平台。
满足 RTCA DO-178C DAL 级开发要求,随 AI-101 随机取证,支持适航审查。